

 2026.09.11
水域搜救是消防救援中的“硬骨头”。面对夜间、大雾、强降雨及复杂水况,传统橡皮艇拉网式搜索不仅体力消耗大、搜索效率受限,且存在视觉盲区。风浪、暗流等不确定因素,更可能让救援人员常置身险境。由江淮实验室自主研发的一款搭载具身智能技术的水面搜救机器人已驶入消防救援实战一线,推动“无人作业”的救援新图景加速走向现实。
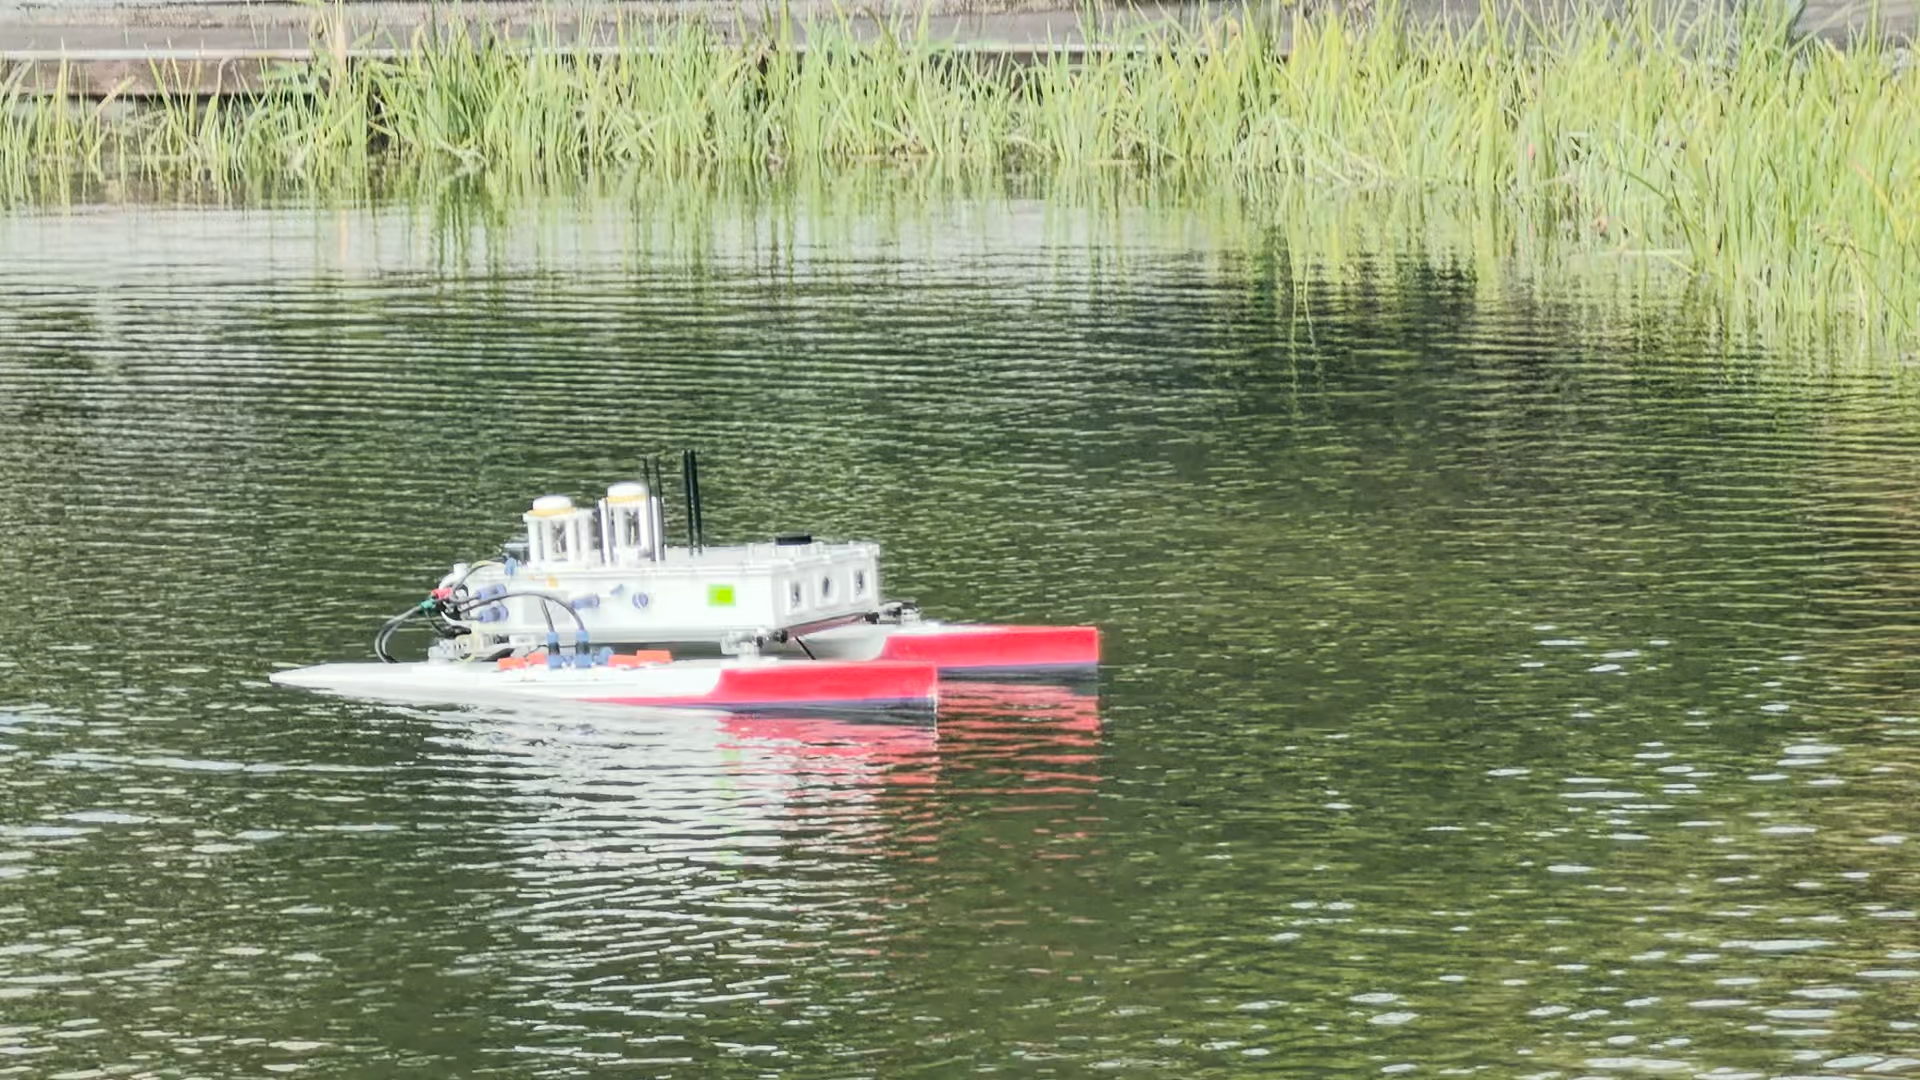
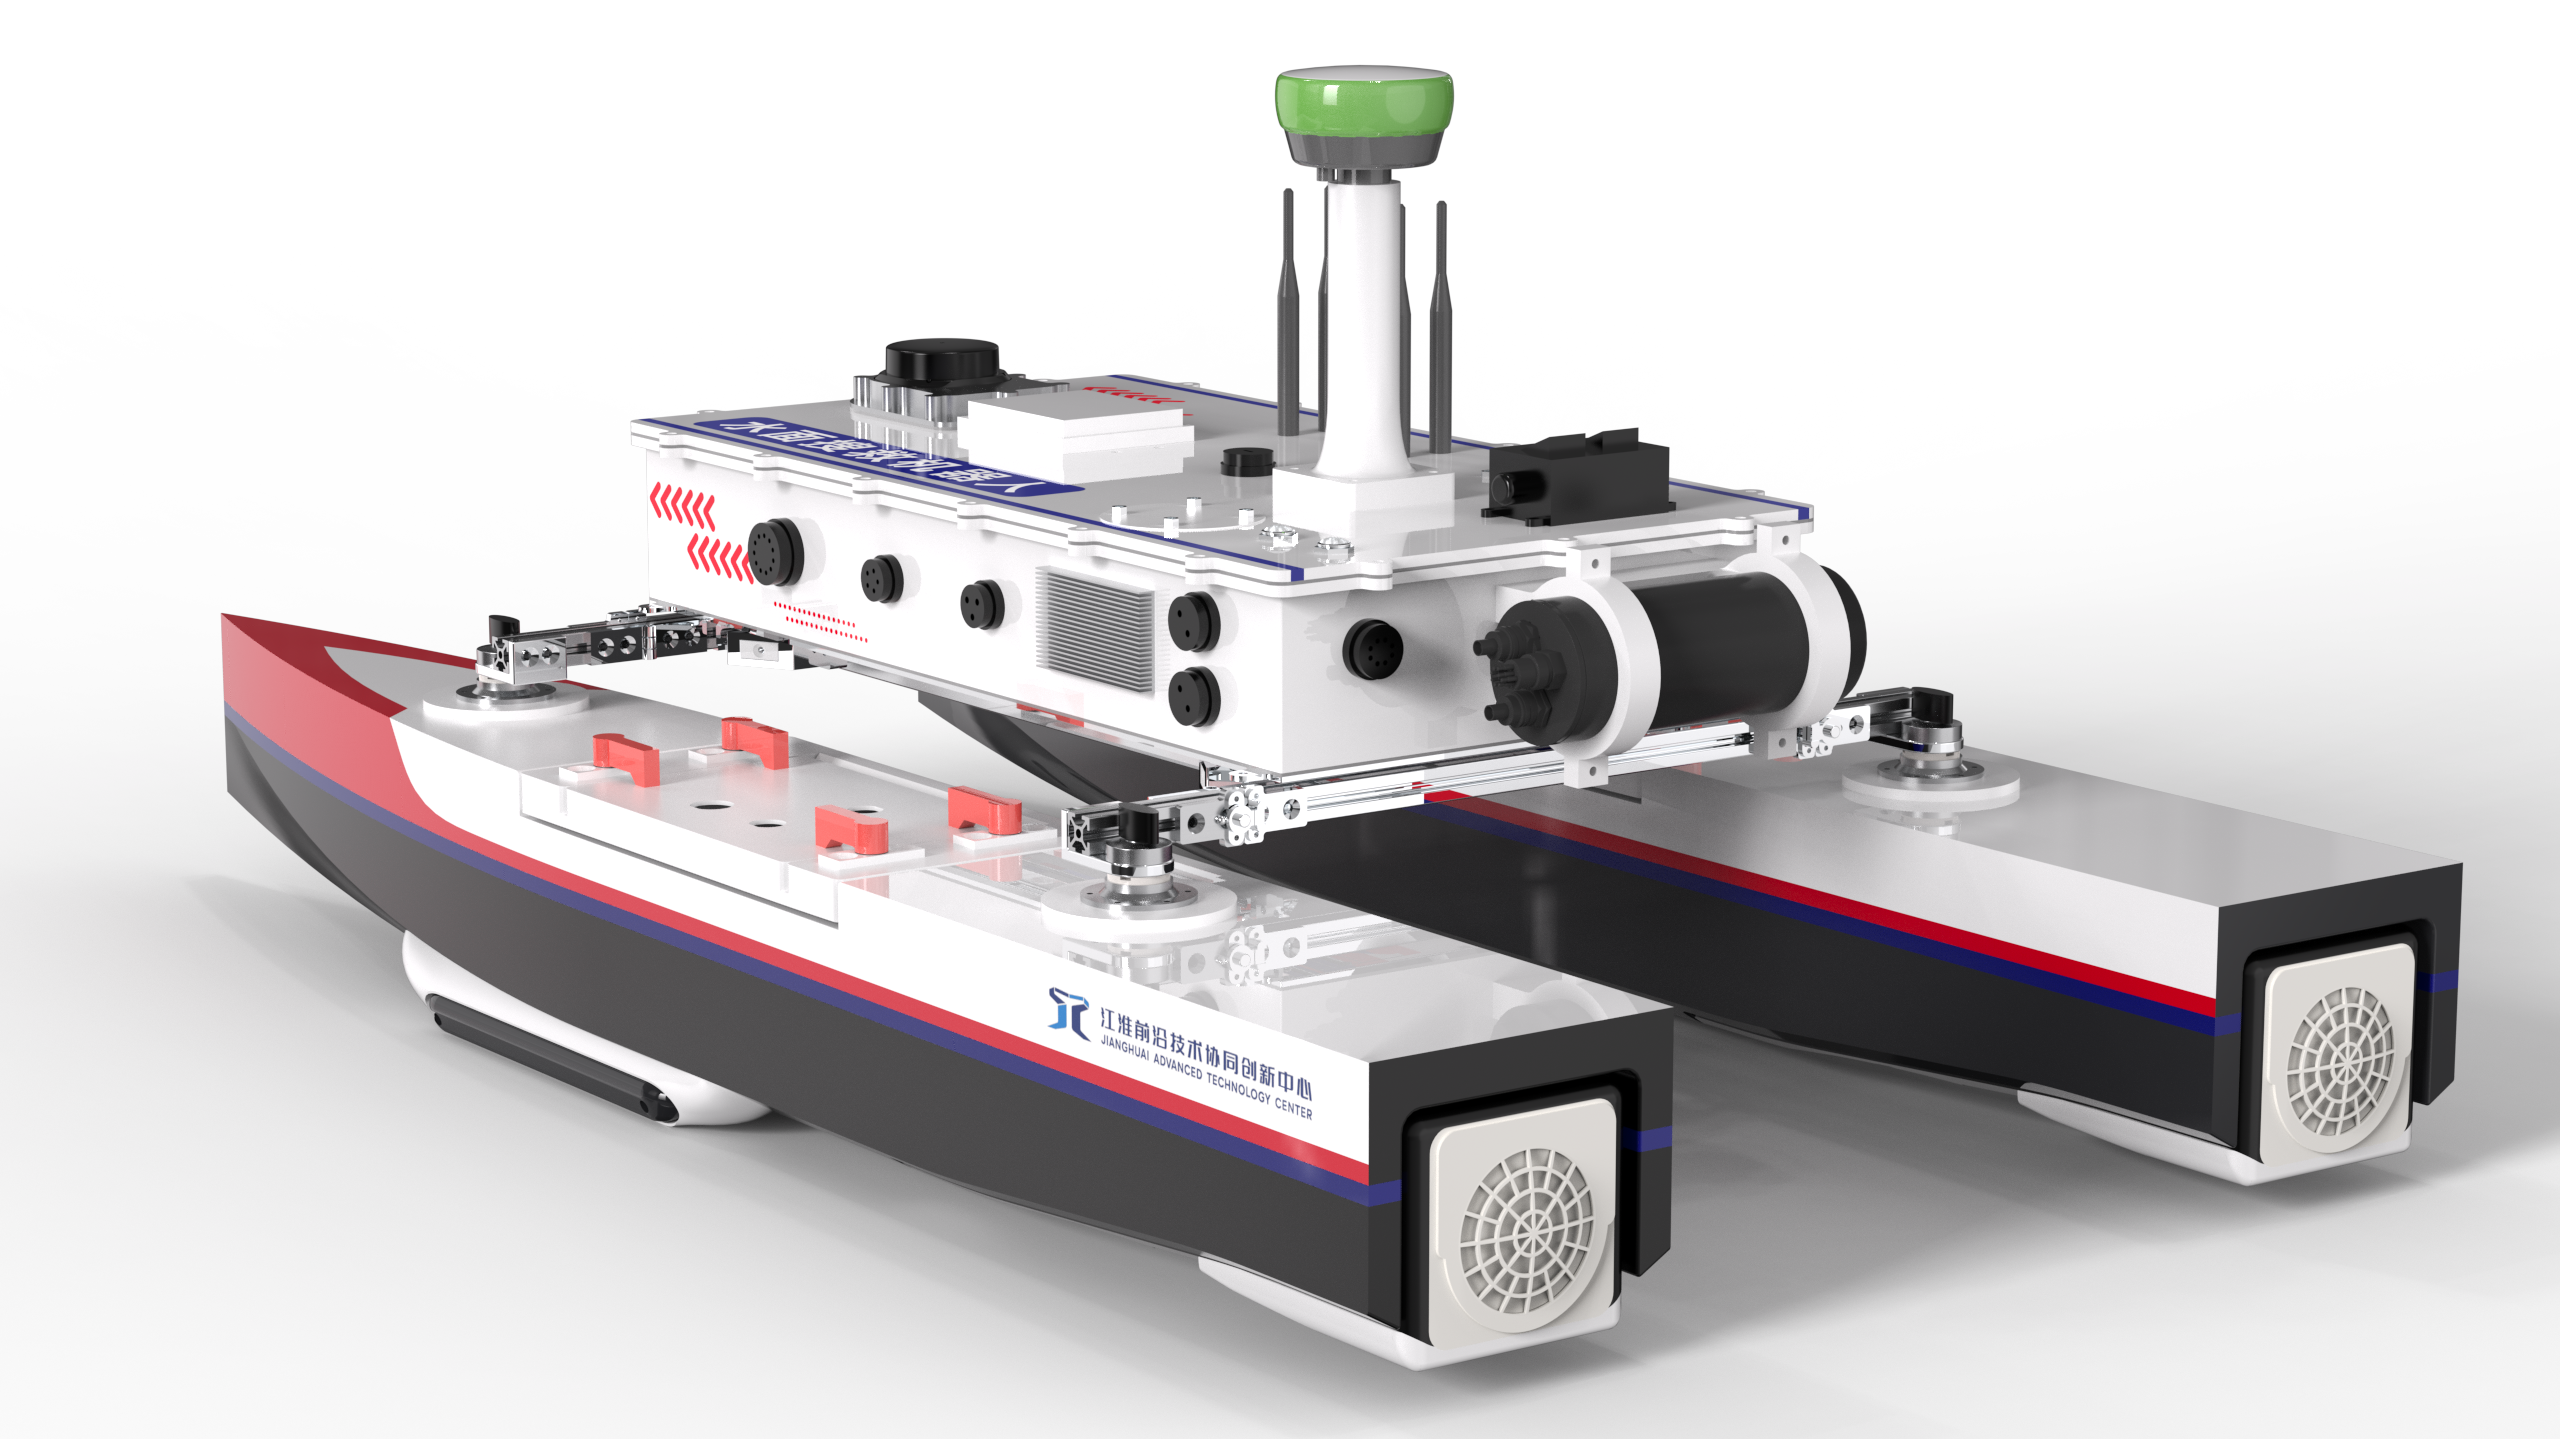
这款水面搜救机器人,是面向水域应急救援打造的专用智能装备,整机体积小巧,机动性能突出。整套水面搜救机器人系统由岸上指挥终端、水面机器人本体和潜水员作业模块组成,可根据现场救援需求,切换水面自主搜救、水下协同作业和快速机动三种应用模式,适配多种复杂水域搜救场景。
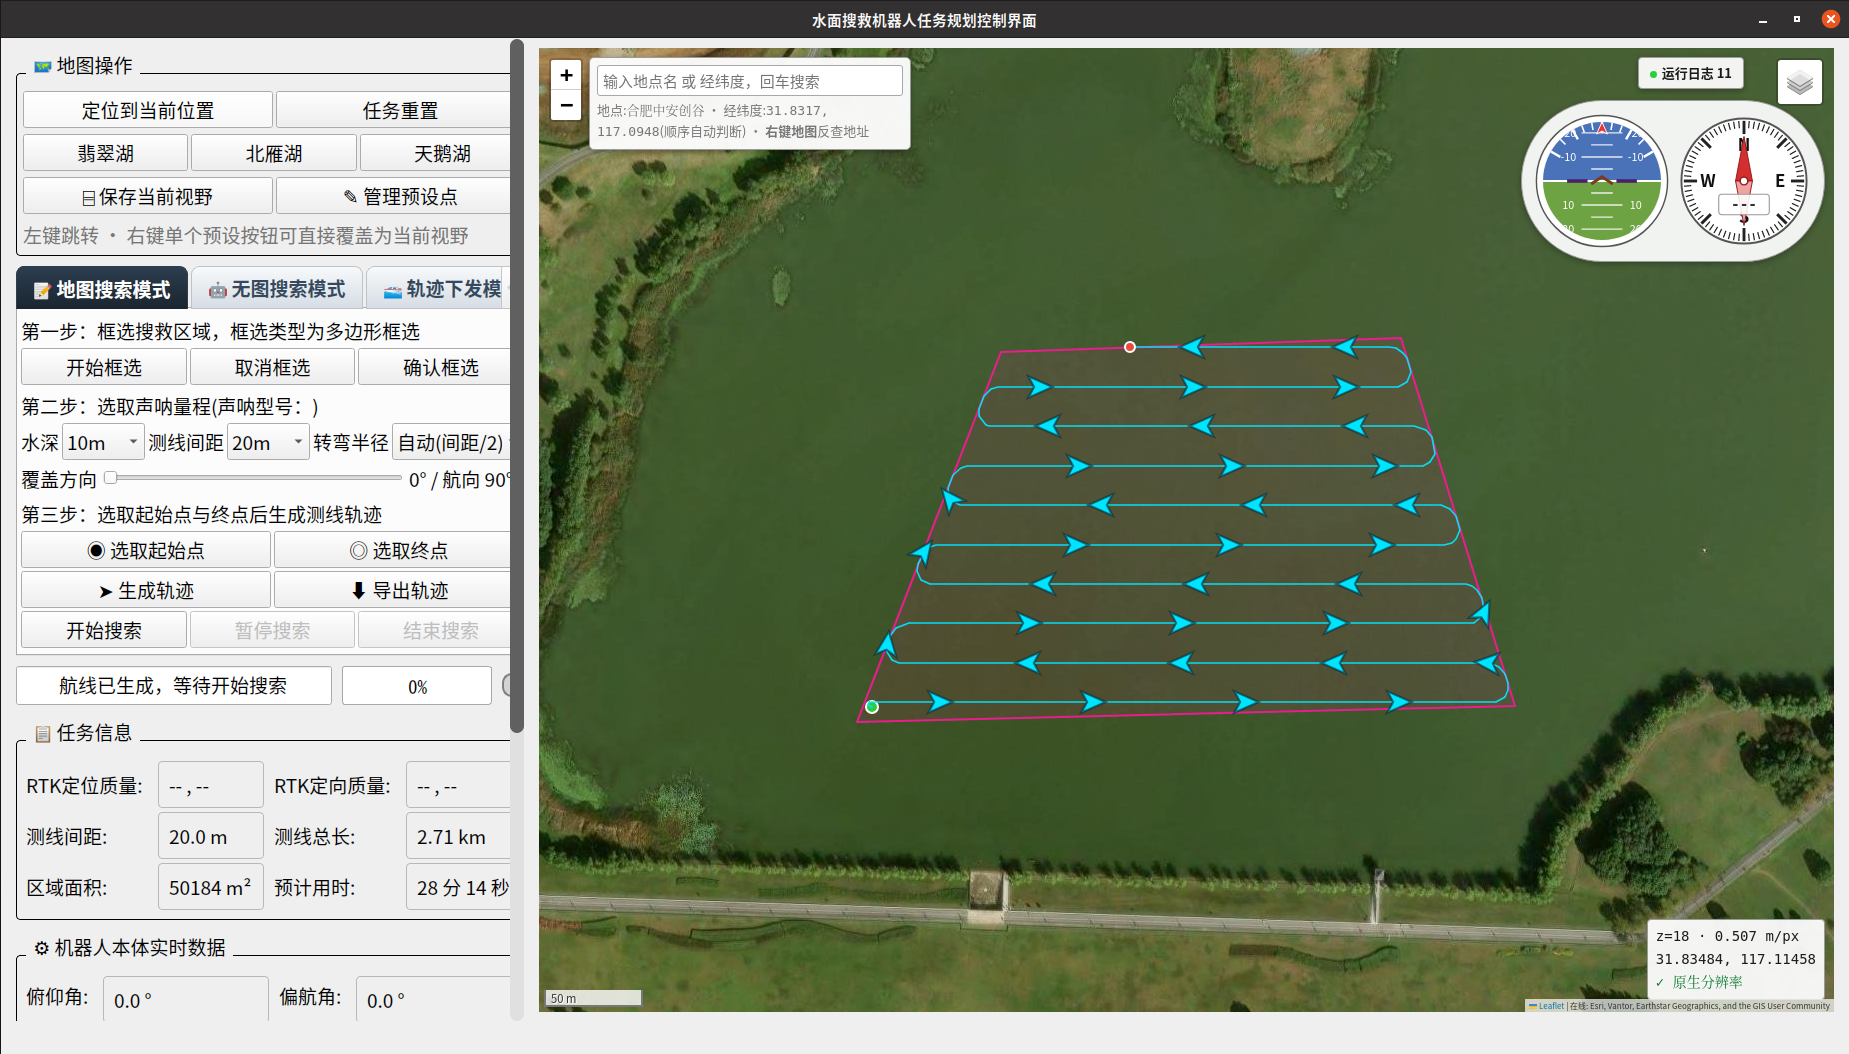
该机器人深度融合具身感知能力,面对暗光、强光、浪涌起伏以及大雨大雾等复杂环境,可精准感知周边环境,识别水中障碍物及堤岸边界,动态调整行进路线;在本体上集成水流感知传感器、仿生控制面,通过强化学习算法提高流场感知和姿态协调稳定控制能力,解决微小型无人船在风浪扰动下稳定性不足的难题。通过集成水下声通信转发模块,实现水面-水下通信转发功能,搭建起潜水员与岸上指挥端的信息通道,实现双向实时互通,解决传统搜救“看不见、喊不应、管不着”的困境。相较传统水域搜救方式,这款机器人单人即可操控,作业效率提高约50%,在降低人力投入的同时,也能有效降低救援人员面临的风浪、暗流等安全风险。
为检验装备在复杂环境下的实操能力,合肥场景公司组织研发团队与消防救援人员多次开展现场踏勘、方案研讨和水上实测。围绕风浪扰动、雨雾天气、动态避障、水下通信等关键环节,在真实场景中发现问题、验证性能、优化方案,持续提升机器人的环境适应能力和作业稳定性。
作为首创应用具身智能与仿生控制技术的水面搜救装备,该机器人在复杂环境感知、自主避障、动态路径规划、姿态稳定控制及水面水下协同等方面实现多项创新突破,显著提升恶劣工况下的自主作业能力,为智能救援装备走向实际应用开辟了新的探索路径。
 0551-65387203
 jhzx@jhatc.cn
 安徽省合肥市高新技术开发区望江路920号 中安创谷科技园二期H3—H8幢