科研进展 成果转化 专利论文
江淮中心再度亮相央视总台《中国科技创新盛典》
2026.01.03
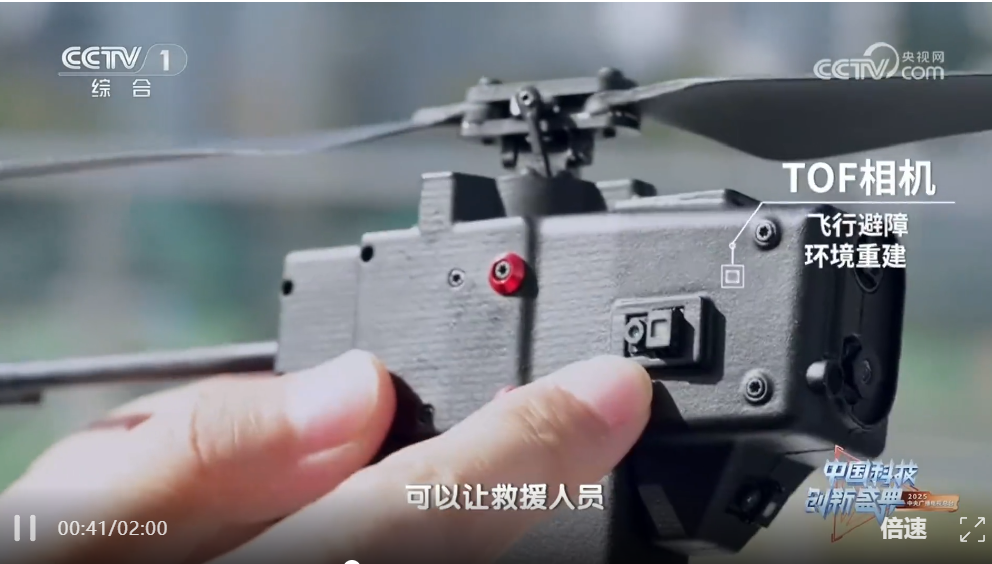
昨晚,中央广播电视总台《中国科技创新盛典》(简称科晩)重磅开播!作为全球瞩目的顶级科创盛会,不仅集结了年度前沿科技成果,更以“科技赋能艺术”的创新表达,打造了展现新质生产力的璀璨舞台。江淮中心携多款自主研发的硬核产品再度惊艳亮相,完美契合晚会... ...
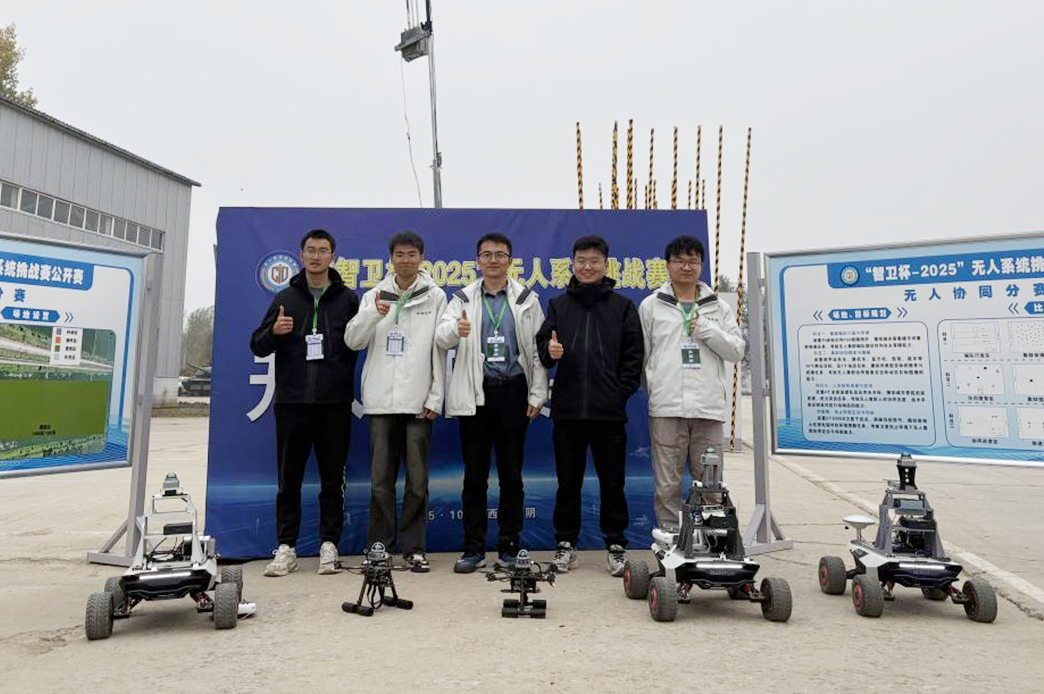
喜报!江淮中心在“智卫杯-2025”无人系统挑战赛中勇夺一冠两亚
2025.11.07
11月7日,“智卫杯—2025”无人系统挑战赛圆满落下帷幕。江淮中心参赛队伍凭借出色发挥,斩获无人协同分赛一个科目冠军、两个科目亚军。 ...
喜报 | 江淮中心成功获批安徽省自然科学基金面上项目
2025.09.09
...
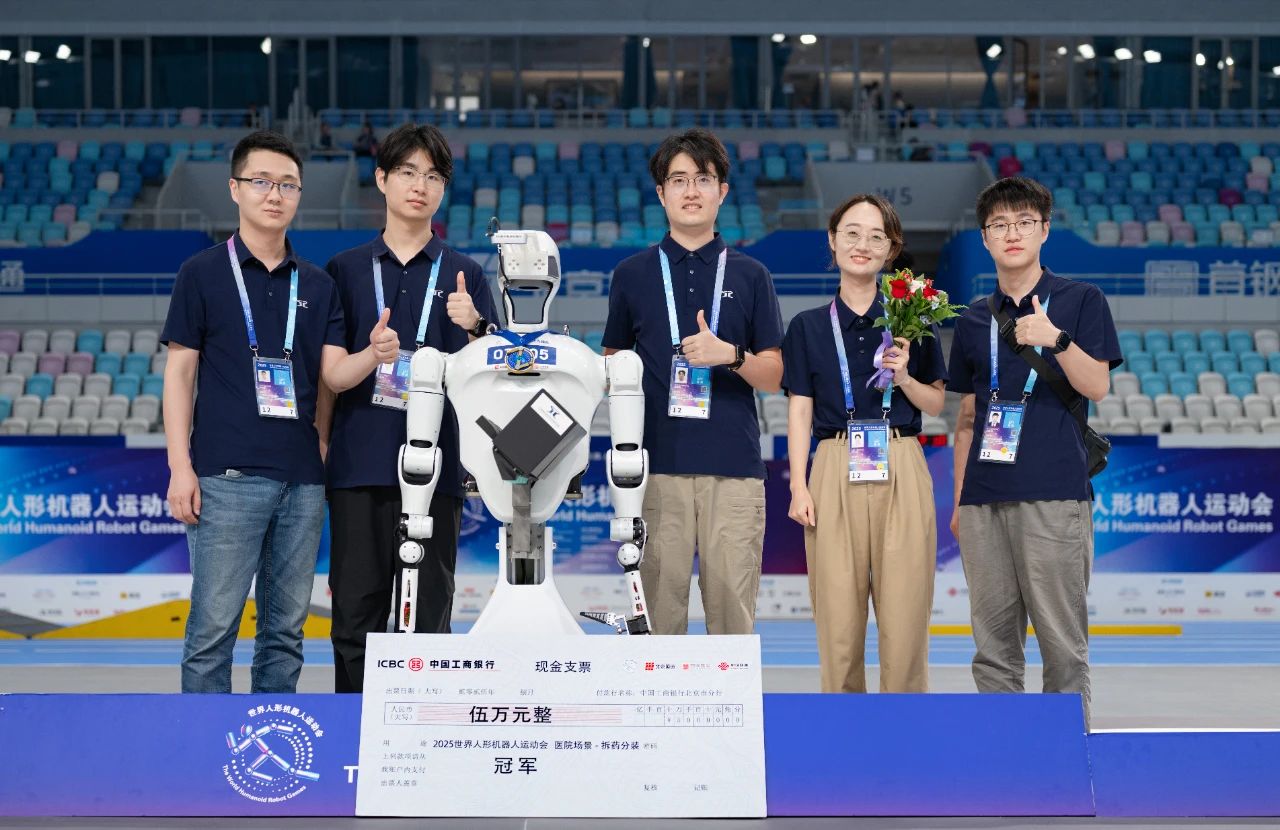
江淮中心摘得首届世界人形机器人运动会一金一银!
2025.08.16
8月16日,在首届世界人形机器人运动会上江淮前沿技术协同创新中心灵巧先锋队摘得拆药分装场景赛金牌!凌空行者队摘得原地跳高赛银牌! ...
首征世界舞台 江淮中心不辱使命
2025.08.12
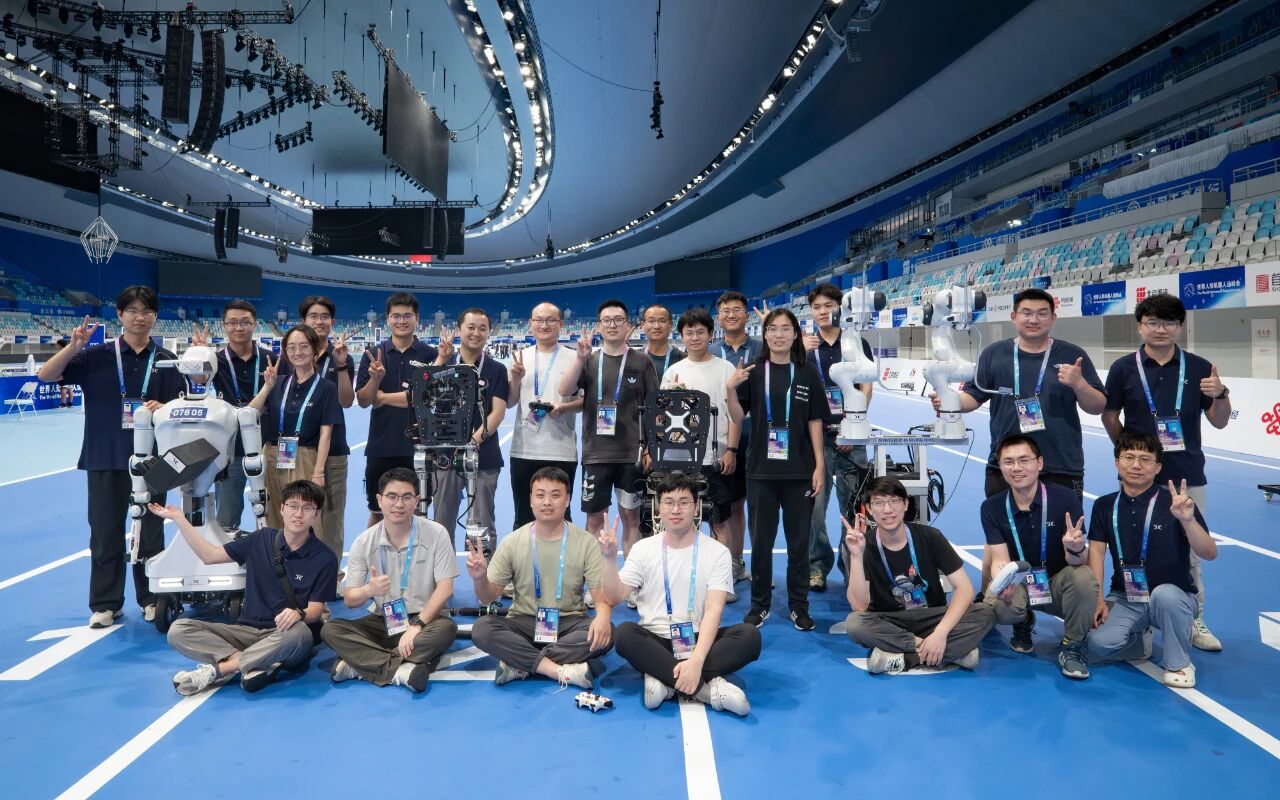
作为人形机器人安徽省产业创新中心及安徽省人形机器人重点实验室的依托单位,江淮前沿技术协同创新中心(以下简称“江淮中心”)本次独立组团并全程参加了在京举办的2025年第十届世界机器人大会及2025年第一届世界人形机器人运动会,最终斩获一金一银的... ...
多模态感知团队开发一种数据集构建方法
2024.12.30
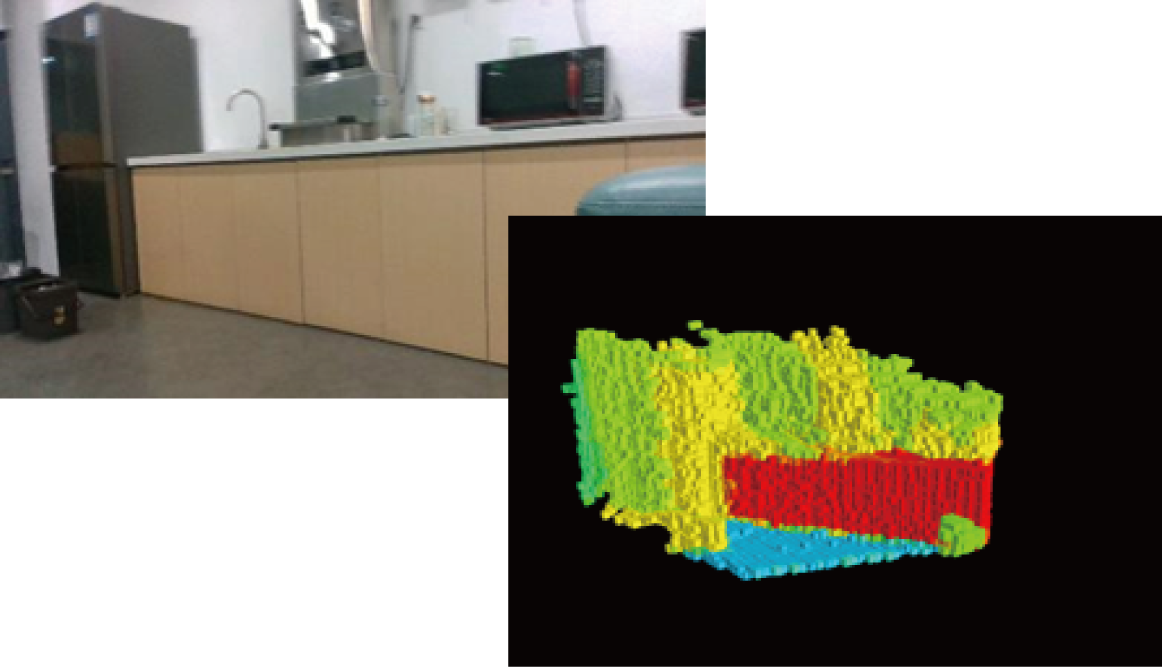
目前,3D占用预测技术仅能应用于户外自动驾驶领域,且室内数据集构建成本较高。针对这一问题,多模态感知研究室开发了一种基于单目RGBD相机的低成本室内三维语义体素网格数据集构建方法。该技术以视觉SLAM为核心,通过rtabmap建立点云地图,并... ...
江淮中心两款自研人形机器人相继亮相
2024.12.27
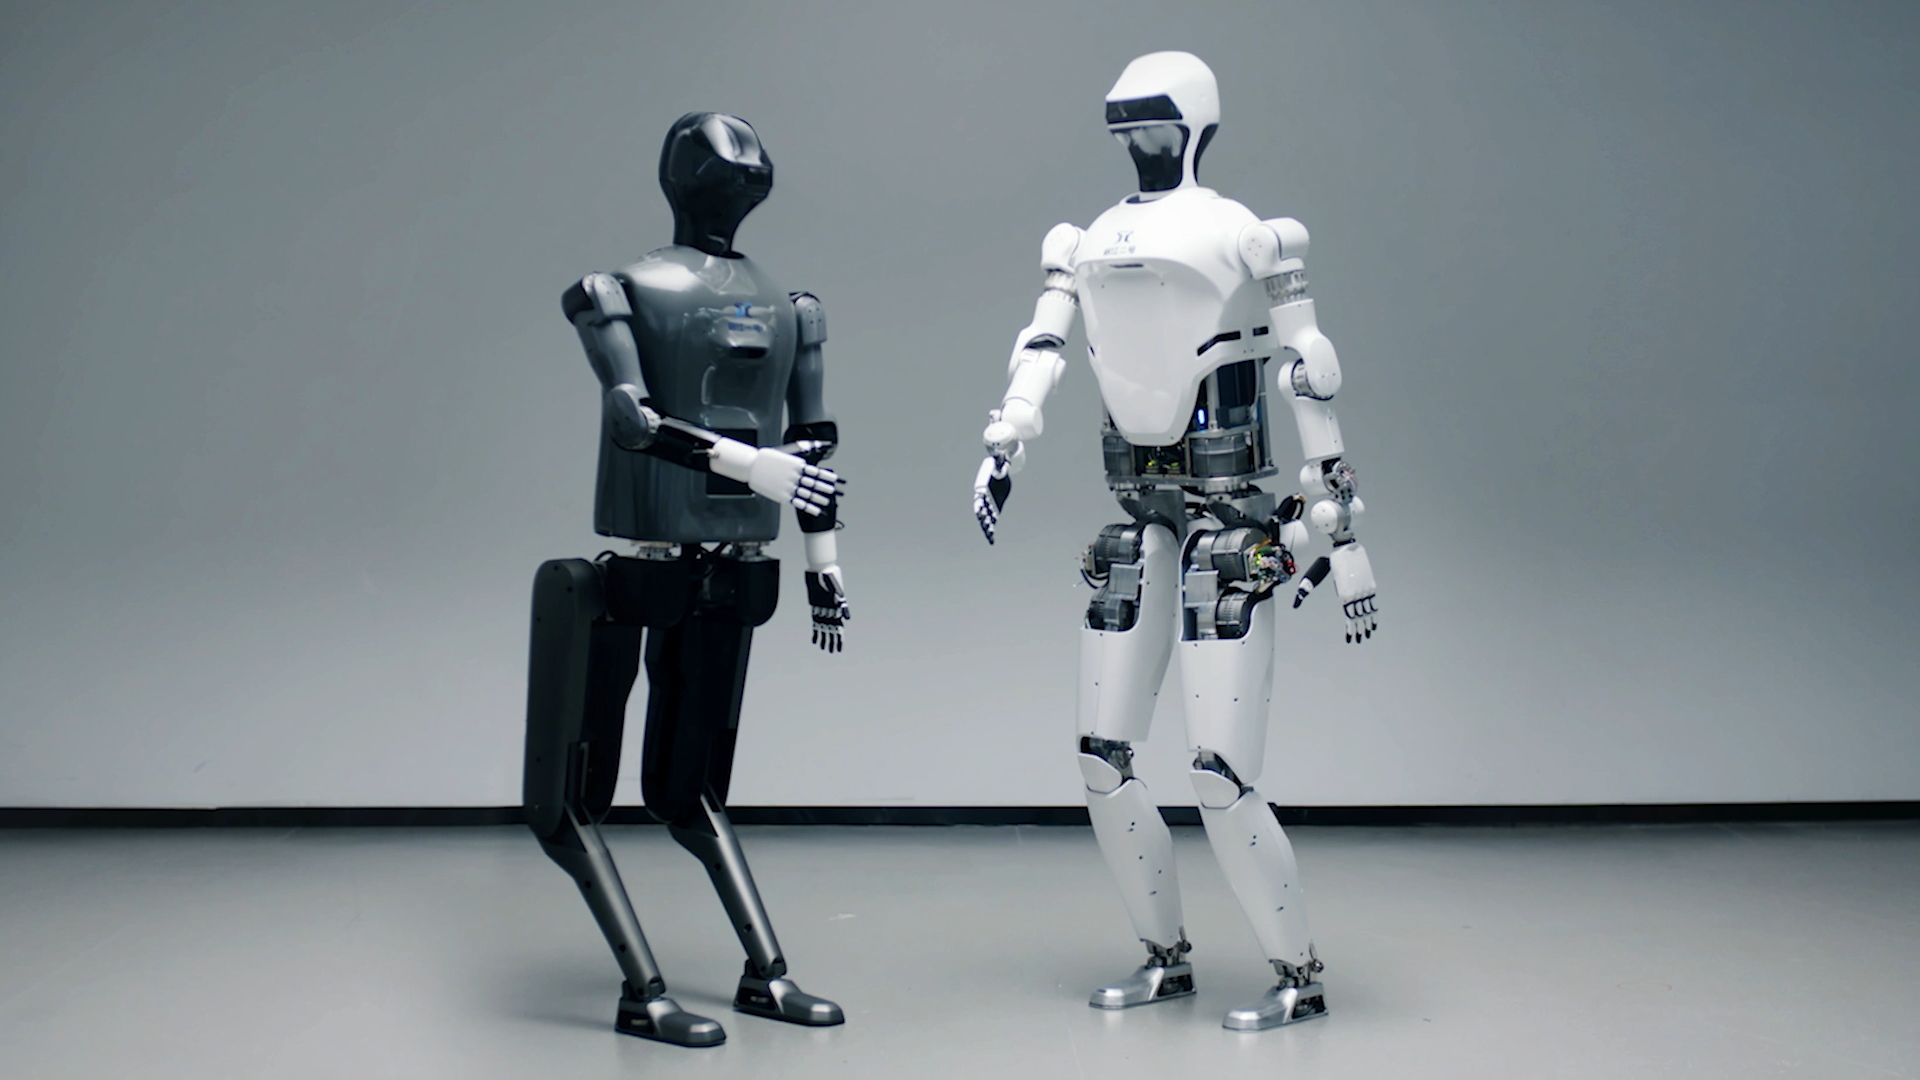
今年以来,江淮中心自研人形机器人产品-“启江一号”(系安徽省首款)、“启江二号”相继发布,产品在“智慧大脑、敏捷小脑、强健肢体和关键共性”核心技术方面取得了实质性突破,将对安徽科技进步、产业转型和经济发展产生重大意义。 ...
关节模组团队在低惯量电机高过载设计技术方面取得新进展
2024.12.20
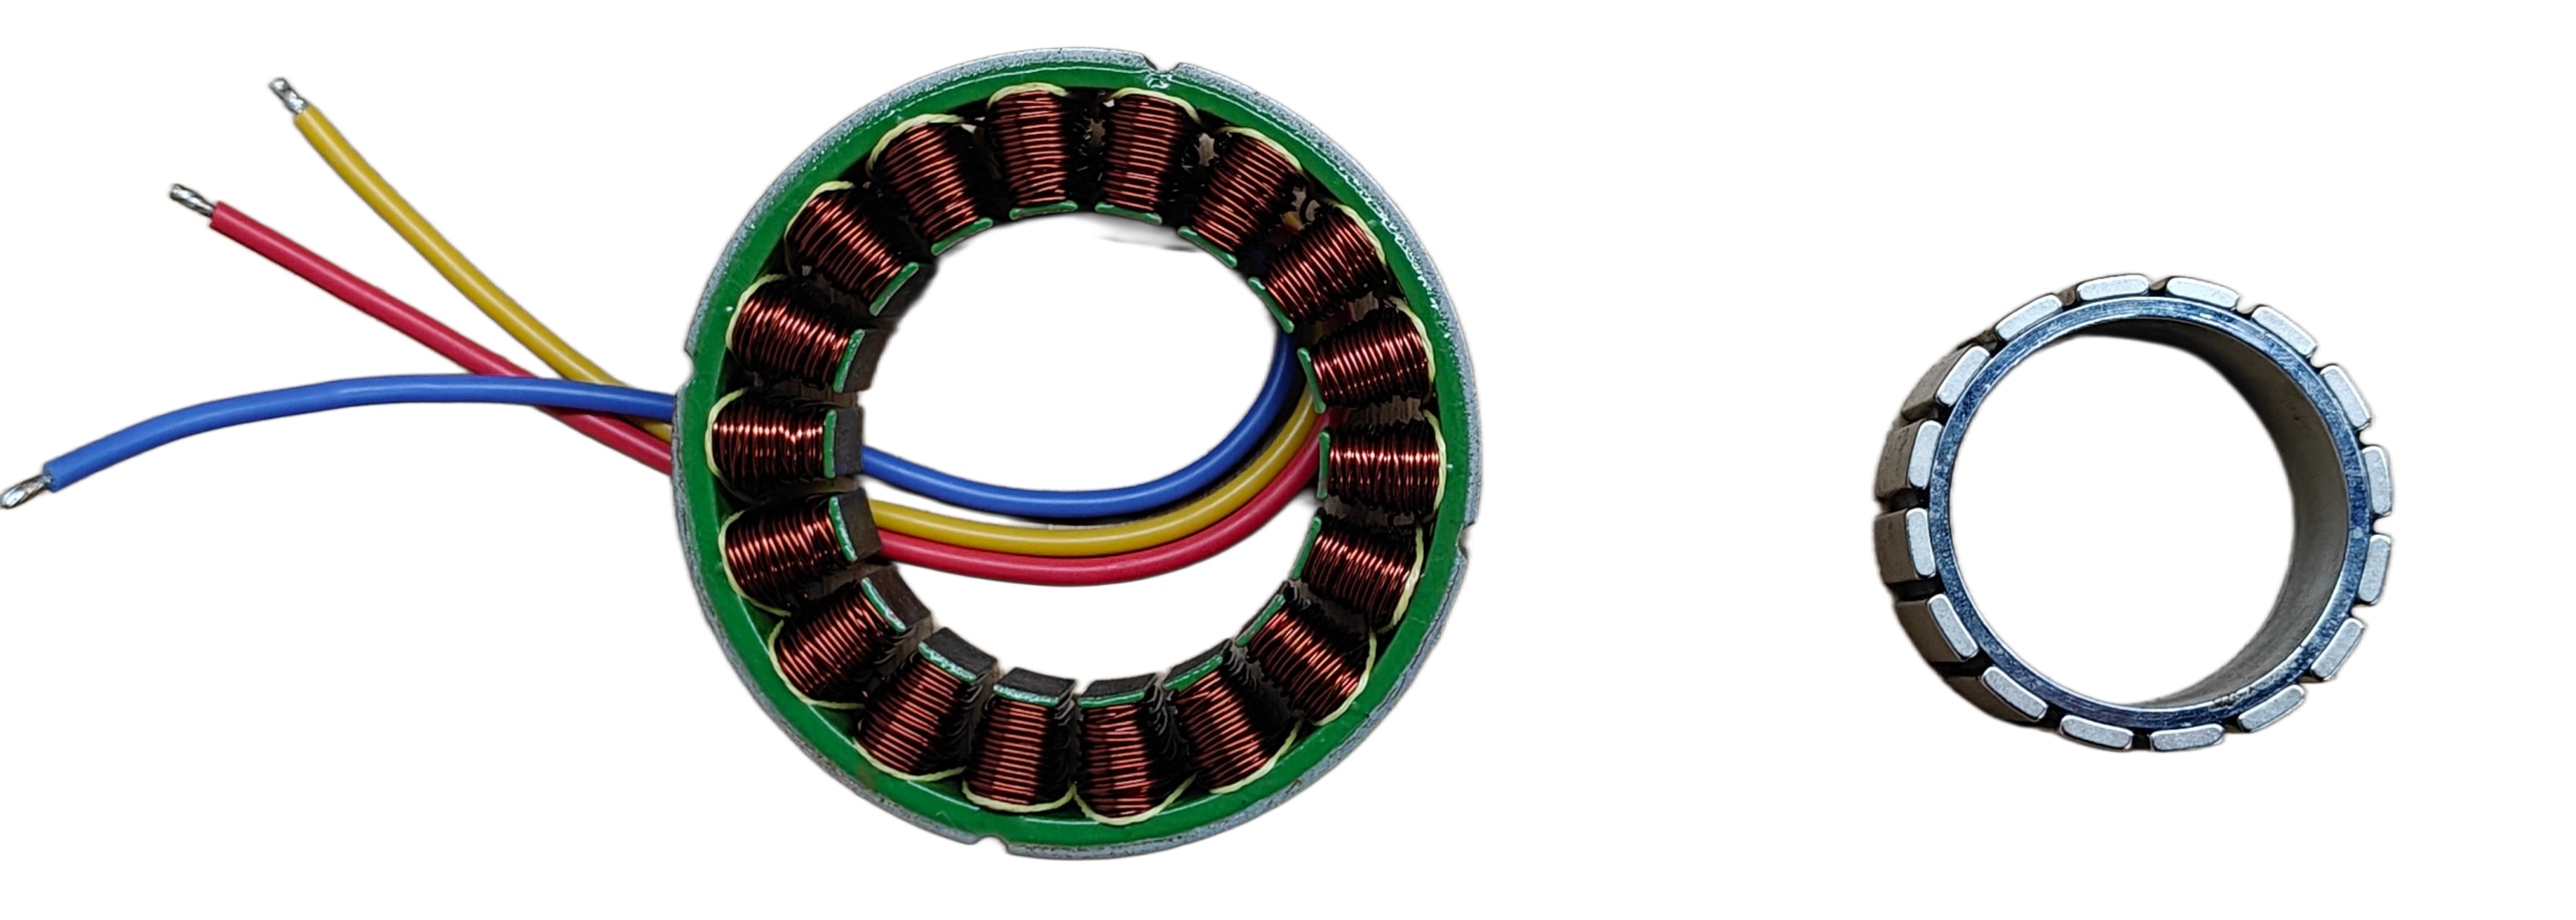
近日,关节模组研究室在机器人关节模组内置驱动电机技术领域取得了重要进展,实现了低惯量和高过载关节驱动电机设计的技术突破,为腿足式机器关节模组的高爆发性能提升奠定了技术基础,显著提高了腿足式机器人的机动性。 ...
控制器团队在基于模仿学习的人形机器人运动控制方面取得进展
2024.11.21
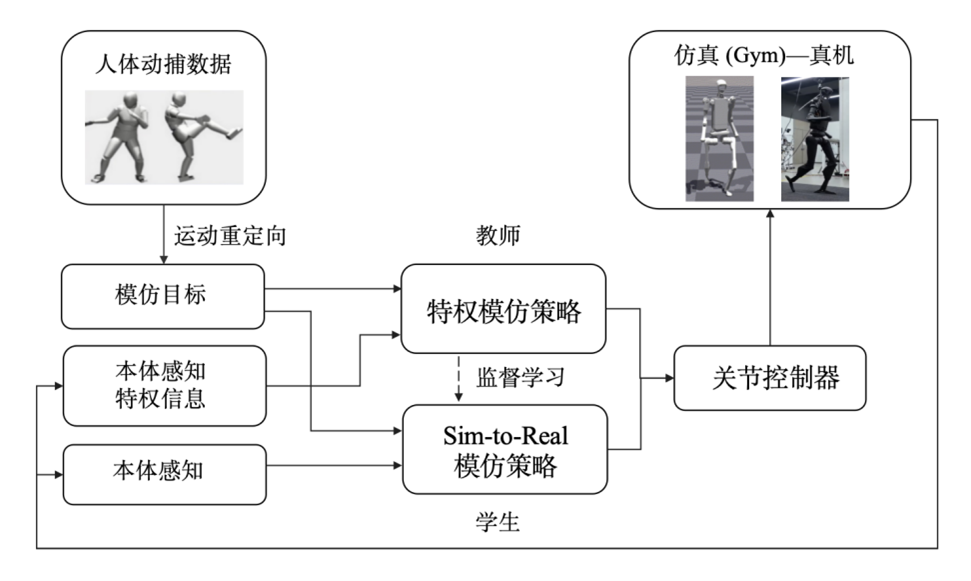
近日,控制器研究室在基于模仿学习的人形机器人运动控制方面取得进展,成功构建了一种基于“教师-学生”网络的人形机器人模仿学习框架,完成了人形机器人行走、跳跃、跳舞等动作训练,实现了拟人行走在人形机器人H1上的部署验证。 ...
控制器团队实现非线性模型预测控制求解器的嵌入式开发
2024.11.21
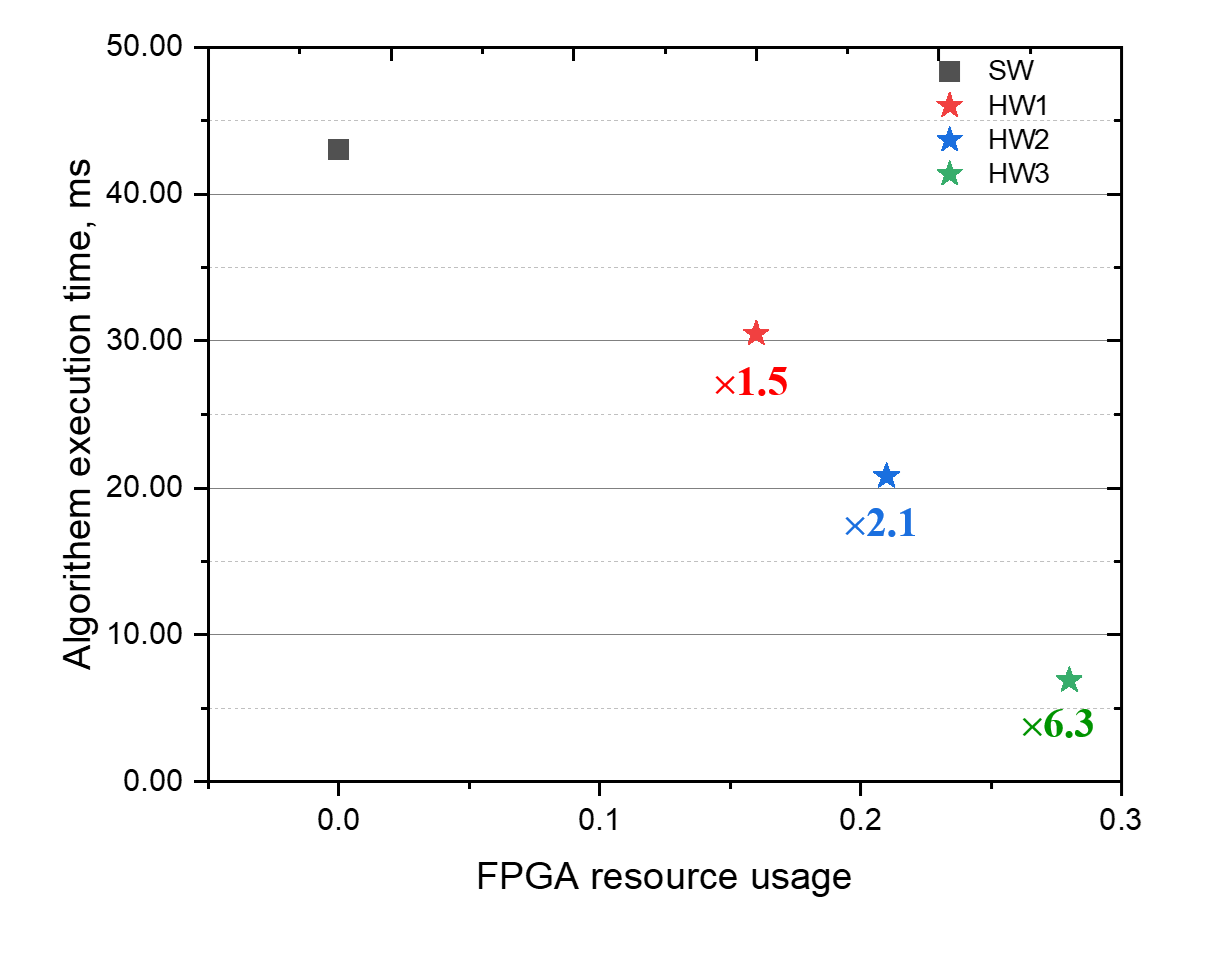
近日,控制器研究室在人形机器人运动控制方面取得重要进展,成功研制一套在低功耗、资源受限的嵌入式平台上快速求解的模型预测控制算法。该研究成果对提高足式机器人实时控制及续航能力,降低研发成本具有重要意义。 ...
3
0551-65387203
jhzx@jhatc.cn
安徽省合肥市高新技术开发区望江路920号 中安创谷科技园二期H3—H8幢
版权所有:江淮前沿技术协同创新中心(江淮实验室)皖ICP备2024062967号